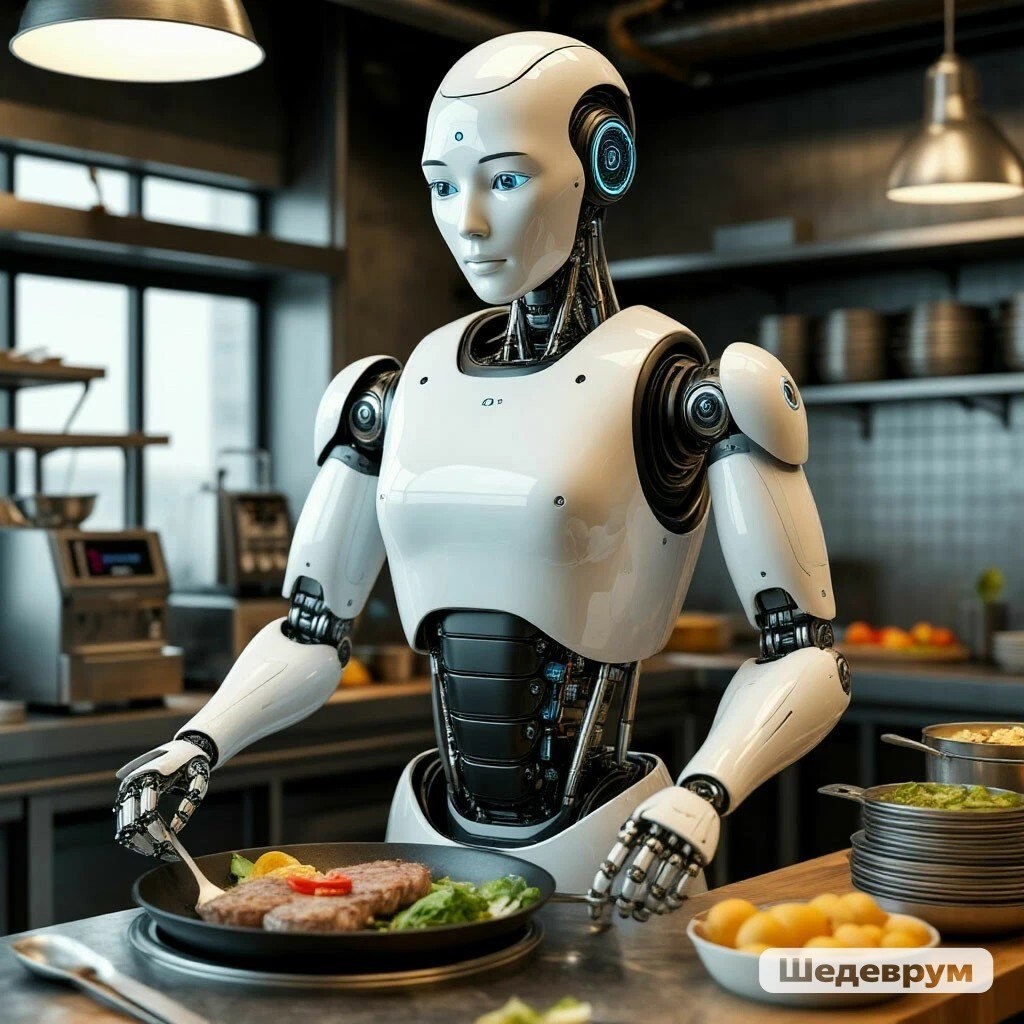
Роботы андроиды в быту руководство по сборке учебник
Глава 1 руководство по сборке в двух словах
РОБОТЫ АНДРОИДЫ ДОМРАБОТНИКИ С ФУНКЦИЕЙ ПОВАРОВ (их фишка в силиконовых пальцах с тактильными датчиками и датчиками давления суставы пальцев маленькие сервоприводы рука как у человека детали корпуса пластик на 3 д принтере или аллюминий ультразвуковой датчик датчик инфракрасный сканирование окружения и объектов ГЛОНАСС или альтернатива составление карты маршрутов позиционирование литиевый аккумулятор на шесть часов хватает сам ставится на зарядку сам снимается с зарядки и продолжает работу гироскоп и акселерометр ценр равновесия шаговый двигатель центр ходьбы отвечает за ноги робота сервоприводы суставы risberri pi 4 портативный компьютер мозг робота райсберри пи ай камера компьютерное зрение микрофон динамик проводка вдоль спины)альтернативный вариант программы все по теплице-сеять семена пропалывать поливать урожай собирать
Если ваш робот-андроид домработник не может полагаться на **ГЛОНАСС** (например, из-за санкционных ограничений, проблем с сигналом или отсутствия совместимого чипсета), можно рассмотреть альтернативные системы навигации и локализации.
---
## **1. Альтернативные спутниковые системы**
### **GPS (США)**
- **Плюсы**: Глобальное покрытие, высокая точность (2–4 м), широко поддерживается в чипсетах.
- **Минусы**: Зависимость от американской инфраструктуры, возможные ограничения в будущем .
### **BeiDou (Китай)**
- **Плюсы**: Полное покрытие Азии, растущая поддержка в международных чипсетах.
- **Минусы**: Менее точна в Европе и Америке, требует совместимого модуля .
### **Galileo (ЕС)**
- **Плюсы**: Высокая точность (до 1 м в премиум-режиме), независимость от США/РФ.
- **Минусы**: Не все Android-устройства поддерживают .
---
## **2. Локальные технологии для помещений**
### **Wi-Fi/Bluetooth-триангуляция**
- Определяет положение по сигналам роутеров и маячков.
- **Пример**: Google Nearby, Apple iBeacon.
### **UWB (Ultra-Wideband)**
- Точность до **10–30 см**, используется в умных домах (например, Samsung SmartTag+).
### **LiDAR + SLAM**
- **LiDAR** строит 3D-карту помещения, **SLAM** (Simultaneous Localization and Mapping) помогает роботу ориентироваться без GPS.
- **Пример**: Роботы-пылесосы (например, Roborock S8) .
### **Визирные метки (QR, ArUco)**
- Дешевый вариант: робот сканирует метки на стенах/мебели для навигации.
---
## **3. Гибридные решения**
### **GPS + Датчики одометрии (IMU)**
- Если спутниковый сигнал пропадает (например, в здании), робот использует **акселерометры, гироскопы и шаговые счетчики**.
- **Пример**: Boston Dynamics Atlas .
### **Камеры + ИИ (Visual Odometry)**
- Анализ окружающей среды через камеры (как у Tesla FSD).
---
## **4. Российские альтернативы (если ГЛОНАСС недоступен)**
- **Циклон-НК** (военная навигация, но может адаптироваться для гражданских роботов).
- **Локальные радиомаяки** (например, для складов или умных домов).
---
## **Вывод**
| **Сценарий** | **Лучшая альтернатива** |
|-----------------------|----------------------------------|
| **Улица/глобальная навигация** | GPS + BeiDou/Galileo |
| **Помещения** | LiDAR + SLAM или UWB |
| **Резервный вариант** | IMU + камеры + визирные метки |
Для максимальной автономности лучше комбинировать несколько технологий, например:
- **На улице** → GPS/Galileo + IMU.
- **Дома** → LiDAR + Wi-Fi-триангуляция.
Если нужны конкретные чипсеты или ПО — уточните детали! M0oH
Виды датчиков
Робототехника
Датчики.Виды датчиков.Как и и куда их расставлять и в каком количестве и как подключать.
### Подробное описание датчиков для роботов
---
#### **1. Датчики положения и ориентации**
- **Энкодеры**:
- **Принцип работы**:
- **Инкрементальные**: Генерируют импульсы при вращении, подсчитывая шаги для определения перемещения. Не сохраняют позицию при отключении питания.
- **Абсолютные**: Определяют точное угловое положение с помощью уникального кода на диске. Работают даже после перезагрузки.
- **Технологии**:
- **Оптические**: Используют светодиод и фотосенсор (например, Avago HEDS-9700).
- **Магнитные**: Основаны на эффекте Холла (например, AS5048A).
- **Применение**: Точное управление сервоприводами в промышленных роботах, CNC-станках.
- **Плюсы**: Высокая точность, долговечность.
- **Минусы**: Чувствительность к загрязнениям (оптические), стоимость (абсолютные).
- **Гироскопы**:
- **Принцип работы**: Измеряют угловую скорость с помощью MEMS-технологии (например, MPU-6050).
- **Применение**: Стабилизация квадрокоптеров (DJI Phantom), ориентация роботов-погрузчиков.
- **Плюсы**: Компактность, низкое энергопотребление.
- **Минусы**: Накопление ошибок (дрейф) при длительной работе.
- **Акселерометры**:
- **Принцип работы**: Регистрируют линейное ускорение за счет движения микроструктур внутри чипа (например, ADXL345).
- **Применение**: Обнаружение падения робота-пылесоса (iRobot Roomba), анализ движения экзоскелетов.
- **Плюсы**: Низкая стоимость, высокая чувствительность.
- **Минусы**: Не различают гравитационное и динамическое ускорение.
- **IMU (Inertial Measurement Unit)**:
- **Состав**: Гироскоп + акселерометр + магнитометр (например, BMI088 от Bosch).
- **Применение**: Навигация подводных роботов, автономные дроны.
- **Плюсы**: Полная инерционная информация.
- **Минусы**: Требует калибровки и фильтрации данных (например, фильтр Калмана).
То
#### **4. Звуковые датчики**
- **Ультразвуковые**:
- **Принцип работы**: Измеряют время отражения звуковой волны (HC-SR04).
- **Применение**: Парковочные системы роботов-погрузчиков.
- **Плюсы**: Низкая стоимость, работа в условиях запыленности.
- **Минусы**: Ограниченная точность на мягких поверхностях.
- **Микрофоны**:
- **Применение**: Голосовые помощники (Amazon Alexa в роботе Astro).
- **Плюсы**: Широкая область применения.
- **Минусы**: Фоновые шумы могут мешать распознаванию.
### Распределение и подключение датчиков в андроидном роботе
Андроидные роботы требуют комплексного подхода к размещению датчиков, чтобы обеспечить естественное взаимодействие с окружением, баланс, навигацию и выполнение задач. Вот детальный план:
---
#### **1. Голова: зрение, слух и навигация**
- **Камеры**:
- **Количество**: 2–4 (стереокамеры для 3D-зрения + ToF-камера для глубины).
- **Расположение**: Глазницы (симметрично), лоб (для широкого угла обзора).
- **Пример**: Intel RealSense D435 для SLAM.
- **Подключение**: USB 3.0 или MIPI-CSI к центральному процессору (NVIDIA Jetson).
- **Микрофоны**:
- **Количество**: 2–4 (стереофонический массив).
- **Расположение**: По бокам головы (имитация ушей).
- **Подключение**: Аналоговые входы или I2S-интерфейс.
- **ИК-датчики/Лидар**:
- **Количество**: 1–2.
- **Расположение**: Верхняя часть головы для обнаружения препятствий.
- **Пример**: VL53L1X для ближней дистанции.
- **Подключение**: I2C/SPI.
---
#### **2. Туловище: баланс и внутренний мониторинг**
- **IMU (Inertial Measurement Unit)**:
- **Количество**: 1–2 (резерв для надежности).
- **Расположение**: Центр масс (ближе к грудной клетке).
- **Пример**: BMI088 от Bosch.
- **Подключение**: SPI/I2C к основному контроллеру.
- **Датчики температуры/влажности**:
- **Количество**: 2–3.
- **Расположение**: Внутри корпуса (для контроля перегрева двигателей и батарей).
- **Пример**: DHT22.
- **Подключение**: GPIO или аналоговые входы.
---
#### **3. Руки и кисти: манипуляция и тактильная обратная связь**
- **Энкодеры**:
- **Количество**: 5–7 на руку (по суставам: плечо, локоть, запястье, пальцы).
- **Расположение**: В местах сочленений.
- **Пример**: AS5048A (магнитный энкодер).
- **Подключение**: SPI/I2C через локальные контроллеры (например, STM32).
- **Тактильные датчики**:
- **Количество**: 10–20 на руку (на кончиках пальцев, ладонях).
- **Расположение**: Внутри силиконовых "кожных" покрытий.
- **Пример**: FlexiForce (резистивные).
- **Подключение**: Аналоговые входы с усилителями сигнала.
- **Силомоментные датчики**:
- **Количество**: 1–2 на запястье.
- **Расположение**: Между предплечьем и кистью.
- **Пример**: HEX-E от OnRobot.
- **Подключение**: Аналоговый выход или CAN-шина.
---
#### **4. Ноги: баланс, шаги и препятствия**
- **Тензодатчики**:
- **Количество**: 4–6 на ногу (в стопах, коленях, бедрах).
- **Расположение**: Внутри структур, подверженных нагрузке.
- **Пример**: HX711 с тензометрическими мостами.
- **Подключение**: Аналоговые входы.
- **Акселерометры/гироскопы**:
- **Количество**: 2 на ногу (бедро, голень).
- **Расположение**: Ближе к суставам.
- **Пример**: MPU-6050.
- **Подключение**: I2C.
- **Ультразвуковые/ИК-датчики**:
- **Количество**: 2–4 на ногу.
- **Расположение**: Нижняя часть стопы, голень.
- **Пример**: HC-SR04.
- **Подключение**: GPIO.
---
#### **5. Корпус: навигация и внешняя среда**
- **GPS/ГЛОНАСС**:
- **Количество**: 1 (с резервной антенной).
- **Расположение**: Верхняя часть спины (для минимизации помех).
- **Пример**: u-blox NEO-M9N.
- **Подключение**: UART.
- **Магнитометр**:
- **Количество**: 1.
- **Расположение**: Вдали от двигателей и металла.
- **Пример**: QMC5883L.
- **Подключение**: I2C.
- **Химические/газовые датчики**:
- **Количество**: 1–2 (если требуется).
- **Расположение**: Вентиляционные зоны корпуса.
- **Пример**: MQ-135.
- **Подключение**: Аналоговые входы.
---
#### **6. Внутренние системы**
- **Датчики напряжения/тока**:
- **Количество**: На каждую силовую линию.
- **Расположение**: Возле батарей и двигателей.
- **Пример**: INA219.
- **Подключение**: I2C.
- **Датчики вибрации**:
- **Количество**: 2–4.
- **Расположение**: На двигателях и редукторах.
- **Пример**: ADXL345.
- **Подключение**: SPI.
---
### **Схема подключения**
1. **Центральный контроллер** (например, NVIDIA Jetson Xavier) обрабатывает данные с камер, лидаров и микрофонов.
2. **Локальные контроллеры** (STM32, Arduino) управляют датчиками в конечностях:
- Каждая рука/нога имеет свой микроконтроллер для обработки энкодеров, тактильных сенсоров.
- Данные передаются по CAN-шине или Ethernet для минимизации задержек.
3. **Распределение интерфейсов**:
- I2C/SPI для цифровых датчиков (IMU, энкодеры).
- Аналоговые входы с АЦП для тензодатчиков, FlexiForce.
- USB/UART для камер и GPS.
---
### **Примерное количество датчиков**
| **Зона** | **Тип датчиков** | **Количество** |
|----------------|---------------------------|----------------|
| Голова | Камеры, микрофоны, ИК | 5–8 |
| Туловище | IMU, температура | 3–5 |
| Руки (2 шт) | Энкодеры, тактильные | 40–60 |
| Ноги (2 шт) | Тензодатчики, гироскопы | 20–30 |
| Корпус | GPS, магнитометр | 2–3 |
| Внутренние | Напряжение, вибрация | 10–15 |
| **Итого** | | **80–120** |
---
### **Ключевые рекомендации**
1. **Минимизация помех**:
- Аналоговые датчики размещайте вдали от двигателей и силовых кабелей.
- Используйте экранированные провода и ферритовые кольца.
2. **Энергоэффективность**:
- Отключайте неиспользуемые датчики (например, GPS в помещении).
- Выбирайте датчики с низким энергопотреблением (например, MEMS-гироскопы).
3. **Резервирование**:
- Критические датчики (IMU, энкодеры) дублируйте для надежности.
4. **Программная обработка**:
- Используйте ROS для интеграции данных и управления.
- Применяйте фильтры (Калмана, медианные) для снижения шумов.
---
### **Пример использования: робот-гуманоид**
- **Задача**: Поднять чашку со стола.
1. **Камеры** в голове определяют местоположение объекта.
2. **Лидар** строит 3D-карту стола.
3. **IMU** корректирует баланс при наклоне корпуса.
4. **Тактильные датчики** в пальцах регулируют силу захвата.
5. **Тензодатчики** в ногах перераспределяют вес, чтобы избежать падения.
---
### **Заключение**
Размещение датчиков в андроидном роботе требует баланса между функциональностью, надежностью и сложностью. Каждая зона робота решает свои задачи: голова — восприятие, руки — манипуляция, ноги — движение. Интеграция данных с 80–120 датчиков — сложная инженерная задача, но современные контроллеры и ПО (ROS, машинное обучение) позволяют создавать автономных и адаптивных роботов.
Компоненты для движения робота
### Компоненты для движения робота: сервоприводы, шаговые двигатели и другие системы
В робототехнике движение обеспечивается за счет различных типов приводов, каждый из которых имеет свои особенности, преимущества и области применения. Рассмотрим ключевые компоненты, отвечающие за перемещение и манипуляции.
---
### **1. Сервоприводы (Servo Motors)**
#### **Описание**:
Сервопривод — это замкнутая система, состоящая из:
- **Двигателя** (обычно DC или BLDC).
- **Редуктора** (передает и усиливает крутящий момент).
- **Энкодера/потенциометра** (обратная связь по положению).
- **Контроллера** (управляет двигателем на основе входных сигналов).
#### **Особенности**:
- **Управление**: Позиционное, скоростное или силовое.
- **Сигнал**: ШИМ (PWM) для задания угла поворота (например, 0.5–2.5 мс импульс).
- **Угол поворота**: Обычно 180° или 270°, но существуют и непрерывные сервоприводы.
- **Точность**: До 0.1° (зависит от качества энкодера).
#### **Применение**:
- Суставы гуманоидных роботов (руки, ноги, шея).
- Поворотные механизмы камер или антенн.
- Модельные роботы (например, Robotis Dynamixel).
#### **Примеры**:
- **Dynamixel MX-64** (промышленный сервопривод с обратной связью).
- **Tower Pro MG996R** (бюджетный вариант для любительских проектов).
---
### **2. Шаговые двигатели (Stepper Motors)**
#### **Описание**:
Двигатель, который перемещается дискретными "шагами" без необходимости обратной связи.
**Типы**:
- **Биполярные**: 4 провода, высокий момент.
- **Униполярные**: 5–6 проводов, проще управление.
#### **Особенности**:
- **Управление**: Подача импульсов на обмотки через драйвер (например, A4988, TB6600).
- **Режимы работы**: Полный шаг, полушаг, микрошаг (для повышения плавности).
- **Точность**: Зависит от числа шагов на оборот (например, 200 шагов = 1.8° на шаг).
#### **Применение**:
- 3D-принтеры, ЧПУ-станки.
- Точное позиционирование (манипуляторы, конвейеры).
- Роботы с фиксированными траекториями.
#### **Примеры**:
- **NEMA 17** (стандартный размер для 3D-принтеров).
- **NEMA 23** (высокий момент для промышленных задач).
---
### **3. Бесколлекторные двигатели (BLDC)**
#### **Описание**:
Электродвигатели постоянного тока без щеток, с электронным управлением.
**Преимущества**:
- Высокий КПД (до 95%).
- Долгий срок службы (нет изнашиваемых щеток).
- Плавное движение на высоких скоростях.
#### **Применение**:
- Колесные/гусеничные роботы (высокая мощность).
- Дроны (двигатели пропеллеров).
- Промышленные роботы-манипуляторы.
#### **Управление**:
- ESC (Electronic Speed Controller) для регулировки скорости.
- Датчики Холла для обратной связи.
---
### **4. Линейные приводы**
#### **Описание**:
Преобразуют вращательное движение в линейное.
**Типы**:
- Электромеханические (винтовая передача).
- Пьезоэлектрические (для микро-перемещений).
- Гидравлические/пневматические (высокая сила).
#### **Применение**:
- Выдвижные механизмы (антенны, захваты).
- Подъемные платформы.
- Роботы-манипуляторы с линейным ходом.
---
### **5. Редукторы и передачи**
#### **Типы**:
- **Планетарные редукторы**: Компактные, высокий момент.
- **Цилиндрические**: Для высоких нагрузок.
- **Конические**: Изменение направления оси вращения.
#### **Функции**:
- Снижение скорости вращения.
- Увеличение крутящего момента.
- Повышение точности позиционирования.
---
### **6. Драйверы и контроллеры**
#### **Задачи**:
- Преобразование сигналов от микроконтроллера в управление двигателем.
- Регулировка тока, напряжения, микрошага (для шаговых двигателей).
#### **Примеры**:
- **DRV8825** (драйвер шагового двигателя с микрошагом).
- **VESC** (контроллер для BLDC).
- **PCA9685** (ШИМ-контроллер для сервоприводов).
---
### **7. Датчики обратной связи**
- **Энкодеры**: Оптические/магнитные, для измерения положения вала.
- **Тензодатчики**: Контроль усилия в захватах.
- **Токовые сенсоры**: Защита от перегрузок.
---
### **Рекомендации по выбору**
1. **Мощность и момент**:
- Для поднятия грузов: BLDC с редуктором.
- Для точности: шаговые двигатели или сервоприводы с энкодерами.
2. **Энергоэффективность**:
- BLDC и шаговые двигатели лучше подходят для автономных роботов.
3. **Управление**:
- Сервоприводы проще в интеграции (встроенный контроллер).
- Шаговые двигатели требуют внешних драйверов.
4. **Стоимость**:
- BLDC дороже, но долговечнее.
- Шаговые двигатели дешевле для статичных задач.
---
### **Примеры интеграции в роботов**
1. **Андроидный робот**:
- **Сервоприводы**: В суставах рук и ног (Dynamixel).
- **BLDC**: В тазобедренном суставе для поддержки веса.
- **Шаговые двигатели**: Для точных движений пальцев.
2. **Промышленный манипулятор**:
- **BLDC с редуктором**: Основные оси движения.
- **Гидравлические приводы**: Для тяжелых грузов.
3. **Робот-пылесос**:
- **BLDC**: Колеса и щетки.
- **Сервоприводы**: Поворот камеры.
---
### **Современные тренды**
- **Интеллектуальные сервоприводы**: Встроенная электроника (CAN, Ethernet).
- **ИИ-оптимизация движения**: Нейросети для расчета траекторий.
- **Мягкие приводы**: Использование эластомеров и пневматики для безопасного взаимодействия с людьми.
---
### **Заключение**
Выбор компонентов зависит от задач робота:
- **Точность**: Шаговые двигатели + энкодеры.
- **Скорость**: BLDC с редукторами.
- **Гибкость**: Сервоприводы с обратной связью.
- **Сила**: Гидравлика или пневматика.
Интеграция различных приводов позволяет создавать роботов, способных выполнять сложные задачи — от микрохирургии до строительства. Например, Boston Dynamics Spot использует BLDC и гидравлику для динамичных движений, а робот-гуманоид Atlas сочетает сервоприводы и гидравлические приводы для акробатики.
### Подробный анализ компонентов движения роботов: от основ до практической реализации
---
#### **1. Сервоприводы (Servo Motors)**
**Принцип работы**:
- **Замкнутая система**: Состоит из двигателя (DC/BLDC), редуктора, датчика обратной связи (энкодера или потенциометра) и управляющей платы.
- **Обратная связь**: Датчик непрерывно передаёт данные о текущем положении вала контроллеру, который корректирует движение.
- **Сигнал управления**: ШИМ (PWM) с длительностью импульса, определяющей угол поворота (например, 500–2500 мкс для 0–180°).
**Типы сервоприводов**:
- **Аналоговые**:
- Дешёвые, но менее точные (например, Tower Pro SG90).
- Частота ШИМ: 50 Гц.
- **Цифровые**:
- Высокая точность и скорость отклика (например, Dynamixel AX-12A).
- Частота ШИМ: до 300 Гц.
- Поддержка протоколов связи (UART, RS-485, CAN).
- **Непрерывного вращения**:
- Могут вращаться на 360°, управляя скоростью и направлением.
- Пример: Parallax Continuous Rotation Servo.
**Ключевые параметры**:
- **Крутящий момент**: Измеряется в кг·см (например, 20 кг·см — способен удерживать груз 20 кг на рычаге 1 см).
- **Скорость**: Время поворота на 60° (например, 0.12 сек/60° при 6 В).
- **Напряжение питания**: Обычно 4.8–7.4 В.
- **Интерфейс**: PWM, UART, CAN, Ethernet (для промышленных моделей).
**Примеры и применение**:
- **Robotis Dynamixel MX-106**:
- Крутящий момент: 10.0 Н·м.
- Разрешение энкодера: 0.088°.
- Применение: Суставы гуманоидных роботов, промышленные манипуляторы.
- **Hitec HS-805BB**:
- Крутящий момент: 24 кг·см.
- Применение: Тяжёлые захваты, подъёмные механизмы.
**Проблемы и решения**:
- **Дрожание вала**: Калибровка нейтральной позиции, использование фильтров в ПО.
- **Перегрев**: Установка радиаторов, ограничение рабочего цикла.
---
#### **2. Шаговые двигатели (Stepper Motors)**
**Принцип работы**:
- **Дискретные шаги**: Ротор двигается на фиксированный угол при каждом импульсе.
- **Фазы**: Управление 2–4 обмотками (биполярные/униполярные).
- **Режимы микрошага**: Делит шаг на 2–256 частей для плавного хода (например, 1/32 микрошага).
**Типы**:
- **Биполярные**:
- 4 провода, высокий момент (например, NEMA 17).
- Требуют H-мостовых драйверов (A4988, DRV8825).
- **Униполярные**:
- 5–6 проводов, проще управление (например, 28BYJ-48).
- Драйверы: ULN2003.
**Ключевые параметры**:
- **Шаг на оборот**: 200 (1.8°), 400 (0.9°).
- **Ток фазы**: 0.5–5 А (определяет выбор драйвера).
- **Индуктивность**: Влияет на максимальную скорость.
**Примеры и применение**:
- **NEMA 23 (23HS45-4204S)**:
- Момент: 1.26 Н·м.
- Применение: ЧПУ-станки, 3D-принтеры.
- **28BYJ-48**:
- Редуктор 64:1, шаг 5.625°.
- Применение: Роботы-манипуляторы учебного уровня.
**Расчёт системы**:
- **Момент инерции**: \( J = \frac{m \cdot r^2}{2} \) (для диска).
- Если момент двигателя < момента нагрузки — пропуск шагов.
- **Резонансные частоты**: Избегать работы на скоростях, вызывающих вибрации.
**Оптимизация**:
- **Демпферы**: Снижение вибраций (например, резиновые прокладки).
- **Алгоритмы ускорения/замедления**: S-образные профили скорости.
---
#### **3. Бесколлекторные двигатели (BLDC)**
**Принцип работы**:
- **Трёхфазное управление**: ESC (Electronic Speed Controller) коммутирует обмотки по сигналам датчиков Холла.
- **FOC (Field Oriented Control)**: Оптимизация момента и КПД через векторное управление.
**Типы**:
- **Inrunner**: Ротор внутри статора (высокие обороты).
- **Outrunner**: Ротор снаружи (высокий момент).
**Ключевые параметры**:
- **КВ (RPM/В)**: Обороты на вольт (например, 1000 КВ = 10000 об/мин при 10 В).
- **Мощность**: Зависит от тока и напряжения (например, 500 Вт = 12 В × 42 А).
**Примеры и применение**:
- **T-Motor U8 Pro KV85**:
- Момент: 10 Н·м.
- Применение: Промышленные роботы, экзоскелеты.
- **ODrive Motor Controller**:
- Поддержка FOC, энкодеров.
- Применение: Высокоточные манипуляторы.
**Проблемы**:
- **Электромагнитные помехи**: Установка ферритовых фильтров.
- **Перегрев ESC**: Активное охлаждение (вентиляторы).
---
#### **4. Линейные приводы**
**Типы**:
- **Шарико-винтовые**:
- Высокая точность (например, 0.01 мм).
- Пример: Hiwin EGR.
- **Ременные/реечные**:
- Быстрый ход, но меньшая точность.
- Пример: OpenBuilds V-Slot.
**Ключевые параметры**:
- **Ход**: 50–1000 мм.
- **Скорость**: До 500 мм/с.
- **Усилие**: До 2000 Н (гидравлика).
**Применение**:
- **Роботизированные станки**: Лазерная резка, гравировка.
- **Медицинские роботы**: Точное позиционирование инструментов.
---
#### **5. Редукторы и передачи**
**Типы редукторов**:
- **Планетарные**:
- Передаточное число 3:1–100:1.
- КПД 90–97%.
- **Волновые (Harmonic Drive)**:
- Минимальный люфт, высокая точность.
- Применение: Космические роботы (NASA Robonaut).
**Расчёт передаточного числа**:
- \( i = \frac{N_{ведущая}}{N_{ведомая}} \).
- Пример: Двигатель 6000 об/мин + редуктор 10:1 → выход 600 об/мин.
---
#### **6. Драйверы и контроллеры**
**Для шаговых двигателей**:
- **TMC2209**:
- SilentStepStick, микрошаг до 1/256.
- Диагностика перегрева.
- **Leadshine DM860**:
- Ток до 7.2 А, поддержка 256 микрошагов.
**Для BLDC**:
- **VESC 6**:
- Open-source, ток до 80 А.
- Поддержка датчиков Холла и энкодеров.
**Схемы подключения**:
- **Шаговый двигатель + драйвер + Arduino**:
```cpp
// Пример кода для управления шаговым двигателем
#include <AccelStepper.h>
AccelStepper stepper(AccelStepper::DRIVER, STEP_PIN, DIR_PIN);
void setup() {
(1000);
(500);
}
void loop() {
(200); // 200 шагов
}
```
---
#### **7. Интеграция компонентов в робота**
**Пример: Робот-манипулятор**:
- **Основание**: Шаговый двигатель NEMA 23 + редуктор 10:1.
- **Суставы**: Сервоприводы Dynamixel MX-64.
- **Захват**: Пневматический привод с датчиком силы.
- **Контроллер**: Raspberry Pi 4 + ODrive для BLDC.
**Советы**:
- **Синхронизация**: Использование ROS (Robot Operating System) для управления.
- **Энергопотребление**: Расчёт суммарного тока (например, 4 сервопривода × 2 А = 8 А → блок питания 10 А).
---
#### **8. Диагностика и устранение неисправностей**
- **Пропуск шагов (шаговые двигатели)**:
- Увеличить ток драйвера (проверка нагрева!).
- Снизить скорость/увеличить ускорение.
- **Дрожание сервоприводов**:
- Проверить качество ШИМ-сигнала.
- Добавить фильтр нижних частот в ПО.
- **Перегрев BLDC**:
- Установить радиаторы/вентиляторы.
- Проверить соответствие ESC и мотора по току.
---
#### **9. Современные тренды**
- **Умные драйверы**:
- Беспроводное управление через BLE/Wi-Fi (например, ODrive Wi-Fi).
- Встроенная телеметрия (ток, температура, ошибки).
- **ИИ-оптимизация**:
- Нейросети для прогнозирования износа компонентов.
- Генерация оптимальных траекторий движения.
- **Мягкие приводы**:
- Пневмомышцы (Festо) для безопасного взаимодействия с людьми.
- Электроактивные полимеры (EAP) — искусственные мышцы.
---
### **Заключение**
Создание робота требует тщательного подбора компонентов:
- Для **высокой точности** — шаговые двигатели с микрошагом и сервоприводы с энкодерами.
- Для **скорости и мощности** — BLDC с FOC-управлением.
- Для **безопасности** — мягкие приводы и датчики силы.
Интеграция компонентов через ROS, использование современных драйверов и алгоритмов ИИ позволяет создавать роботов, способных выполнять задачи в реальном мире — от хирургических операций до автономной доставки грузов.
Схема подключения робота
Сборка робота
### Схема подключения электрики и разработка корпуса для андроидного робота (170 см)
---
#### **1. Проектирование корпуса на 3D-принтере**
**Шаги:**
1. **Определение структуры**:
- Разделите корпус на модули: голова, туловище, руки, ноги, кисти, стопы.
- Учтите расположение сервоприводов, двигателей, датчиков и электроники.
- Примерная толщина стенок: 3–5 мм (для прочности).
2. **Программное обеспечение**:
- Используйте CAD-программы: **Fusion 360**, **SolidWorks**, **Blender**.
- Для оптимизации сеток и поддержек: **Meshmixer**.
3. **Материалы для печати**:
- **PETG**: Прочность, устойчивость к ударам, подходит для несущих деталей.
- **TPU (гибкий пластик)**: Для подвижных соединений (суставы, пальцы).
- **ABS**: Для деталей, требующих постобработки (шлифовка, покраска).
4. **Примерные размеры**:
- **Голова**: 20 × 20 × 25 см (внутри — камеры, микрофоны, ИК-датчики).
- **Туловище**: 40 × 30 × 50 см (блок питания, контроллеры, IMU).
- **Руки**: Длина 70 см, диаметр 10 см (сервоприводы в суставах).
- **Ноги**: Длина 90 см, диаметр 15 см (шаговые двигатели, тензодатчики).
5. **Крепления**:
- Резьбовые втулки для болтов М3–М6.
- Пазы для проводов и разъемов.
---
#### **2. Электрическая схема подключения**
**Основные компоненты**:
- **Контроллеры**:
- Центральный: **NVIDIA Jetson Nano** (обработка данных с камер и ИИ).
- Локальные: **Arduino Mega** (руки/ноги), **STM32** (сенсоры).
- **Сервоприводы**: 20–30 шт. (Dynamixel MX-64 для суставов).
- **Шаговые двигатели**: 4–6 шт. (NEMA 23 для коленей и бёдер).
- **Датчики**:
- IMU (BMI088), лидар (RPLidar A1), камеры (Intel RealSense D435).
- Тензодатчики (HX711), микрофоны (INMP441).
- **Блок питания**: Литий-полимерные аккумуляторы 24 В, 10 А·ч.
**Схема подключения**:
1. **Центральный контроллер**:
- Подключается к камерам через USB 3.0.
- Обменивается данными с Arduino/STM32 через **UART** или **CAN-шину**.
- Управляет лидаром и ИК-сенсорами через **I2C**.
2. **Локальные контроллеры**:
- **Arduino Mega**:
- Управляет сервоприводами рук через **Dynamixel Shield**.
- Собирает данные с тензодатчиков ног (аналоговые входы).
- **STM32**:
- Обрабатывает сигналы с IMU и акселерометров через **SPI**.
- Управляет шаговыми двигателями через драйверы **TMC2209**.
3. **Питание**:
- Основной аккумулятор → DC-DC преобразователи (5 В, 12 В, 24 В).
- Защита: предохранители, MOSFET-ключи для отключения перегруженных цепей.
4. **Разводка проводов**:
- Группировка по типам сигналов:
- Силовые кабели (толстые, 16 AWG) отдельно от сигнальных.
- Витые пары для I2C/SPI (снижение помех).
- Используйте кабельные каналы внутри корпуса.
**Пример схемы**:
```
[Аккумулятор 24 В] → [DC-DC 5 В] → [Arduino/Jetson]
↘ [DC-DC 12 В] → [Сервоприводы]
↘ [DC-DC 24 В] → [Шаговые двигатели]
[Датчики] → [STM32] → [CAN-шина] → [Jetson]
[Камеры] → [USB-хаб] → [Jetson]
```
---
#### **3. Сборка корпуса**
**Этапы**:
1. **Печать деталей**:
- Настройки: 20–30% заполнение (экономия веса), 0.2 мм слой.
- Поддержки: Только для сложных элементов (например, пальцы рук).
2. **Сборка модулей**:
- **Ноги**:
- Внутри: шаговые двигатели, редукторы, тензодатчики.
- Соединение с тазом: шарикоподшипники для вращения.
- **Руки**:
- Суставы: сервоприводы Dynamixel, закрепленные на 3D-печатных кронштейнах.
- Провода проходят внутри полых "костей".
- **Туловище**:
- Отсек для аккумулятора и контроллеров (с вентиляционными отверстиями).
- Крепление для IMU в центре масс.
3. **Соединение модулей**:
- Используйте стальные шпильки и гайки для несущих конструкций.
- Для подвижных частей: полиамидные втулки и смазка.
---
#### **4. Тестирование и доработки**
1. **Механические тесты**:
- Проверьте диапазон движений суставов.
- Убедитесь, что корпус выдерживает вес компонентов (например, имитация нагрузки мешками с песком).
2. **Электрические тесты**:
- Проверьте падение напряжения на длинных проводах.
- Протестируйте работу всех датчиков через ROS (Robot Operating System).
3. **Оптимизация**:
- Замените перегревающиеся компоненты (например, установите радиаторы на драйверы).
- Усильте слабые участки корпуса углеволокном или металлическими вставками.
---
#### **5. Примеры и советы**
- **Прошивка**:
- Используйте **ROS2** для интеграции датчиков и управления двигателями.
- Настройте PID-регуляторы для плавного движения сервоприводов.
- **Безопасность**:
- Установите аварийный выключатель на корпусе.
- Реализуйте программную защиту от перегрузок (например, отключение при падении).
- **Внешний вид**:
- Покрасьте корпус акриловыми красками или используйте цветной пластик.
- Добавьте светодиодную подсветку для индикации режимов.
---
### **Итог**
- **Корпус**: Модульный дизайн из PETG/ABS с резьбовыми креплениями.
- **Электрика**: Централизованное управление через Jetson + распределенные контроллеры.
- **Стоимость**: ~$1500–3000 (без учета 3D-принтера).
- **Сроки**: 2–3 месяца на проектирование, печать и сборку.
Такой робот сможет ходить, захватывать предметы и взаимодействовать с окружением, но потребует тонкой настройки ПО и регулярного обслуживания.
Более подробно
(Due to technical issues, the search service is temporarily unavailable.)
### Подробное руководство по созданию андроидного робота высотой 170 см: от проектирования до сборки
---
#### **1. Проектирование корпуса**
**Шаги проектирования**:
1. **Определение структуры**:
- Разделите робота на модули: голова, туловище, руки, ноги, кисти, стопы.
- Учтите расположение сервоприводов, двигателей, датчиков и электроники.
- Примерная толщина стенок: 3–5 мм (для прочности).
2. **Программное обеспечение**:
- Используйте CAD-программы: **Fusion 360**, **SolidWorks**, **Blender**.
- Для оптимизации сеток и поддержек: **Meshmixer**.
3. **Материалы для печати**:
- **PETG**: Прочность, устойчивость к ударам, подходит для несущих деталей.
- **TPU (гибкий пластик)**: Для подвижных соединений (суставы, пальцы).
- **ABS**: Для деталей, требующих постобработки (шлифовка, покраска).
4. **Примерные размеры**:
- **Голова**: 20 × 20 × 25 см (внутри — камеры, микрофоны, ИК-датчики).
- **Туловище**: 40 × 30 × 50 см (блок питания, контроллеры, IMU).
- **Руки**: Длина 70 см, диаметр 10 см (сервоприводы в суставах).
- **Ноги**: Длина 90 см, диаметр 15 см (шаговые двигатели, тензодатчики).
5. **Крепления**:
- Резьбовые втулки для болтов М3–М6.
- Пазы для проводов и разъемов.
---
#### **2. Электрическая схема подключения**
**Основные компоненты**:
- **Контроллеры**:
- Центральный: **NVIDIA Jetson Nano** (обработка данных с камер и ИИ).
- Локальные: **Arduino Mega** (руки/ноги), **STM32** (сенсоры).
- **Сервоприводы**: 20–30 шт. (Dynamixel MX-64 для суставов).
- **Шаговые двигатели**: 4–6 шт. (NEMA 23 для коленей и бёдер).
- **Датчики**:
- IMU (BMI088), лидар (RPLidar A1), камеры (Intel RealSense D435).
- Тензодатчики (HX711), микрофоны (INMP441).
- **Блок питания**: Литий-полимерные аккумуляторы 24 В, 10 А·ч.
**Схема подключения**:
1. **Центральный контроллер**:
- Подключается к камерам через USB 3.0.
- Обменивается данными с Arduino/STM32 через **UART** или **CAN-шину**.
- Управляет лидаром и ИК-сенсорами через **I2C**.
2. **Локальные контроллеры**:
- **Arduino Mega**:
- Управляет сервоприводами рук через **Dynamixel Shield**.
- Собирает данные с тензодатчиков ног (аналоговые входы).
- **STM32**:
- Обрабатывает сигналы с IMU и акселерометров через **SPI**.
- Управляет шаговыми двигателями через драйверы **TMC2209**.
3. **Питание**:
- Основной аккумулятор → DC-DC преобразователи (5 В, 12 В, 24 В).
- Защита: предохранители, MOSFET-ключи для отключения перегруженных цепей.
4. **Разводка проводов**:
- Группировка по типам сигналов:
- Силовые кабели (толстые, 16 AWG) отдельно от сигнальных.
- Витые пары для I2C/SPI (снижение помех).
- Используйте кабельные каналы внутри корпуса.
**Пример схемы**:
```
[Аккумулятор 24 В] → [DC-DC 5 В] → [Arduino/Jetson]
↘ [DC-DC 12 В] → [Сервоприводы]
↘ [DC-DC 24 В] → [Шаговые двигатели]
[Датчики] → [STM32] → [CAN-шина] → [Jetson]
[Камеры] → [USB-хаб] → [Jetson]
```
---
#### **3. Сборка корпуса**
**Этапы**:
1. **Печать деталей**:
- Настройки: 20–30% заполнение (экономия веса), 0.2 мм слой.
- Поддержки: Только для сложных элементов (например, пальцы рук).
2. **Сборка модулей**:
- **Ноги**:
- Внутри: шаговые двигатели, редукторы, тензодатчики.
- Соединение с тазом: шарикоподшипники для вращения.
- **Руки**:
- Суставы: сервоприводы Dynamixel, закрепленные на 3D-печатных кронштейнах.
- Провода проходят внутри полых "костей".
- **Туловище**:
- Отсек для аккумулятора и контроллеров (с вентиляционными отверстиями).
- Крепление для IMU в центре масс.
3. **Соединение модулей**:
- Используйте стальные шпильки и гайки для несущих конструкций.
- Для подвижных частей: полиамидные втулки и смазка.
---
#### **4. Тестирование и доработки**
1. **Механические тесты**:
- Проверьте диапазон движений суставов.
- Убедитесь, что корпус выдерживает вес компонентов (например, имитация нагрузки мешками с песком).
2. **Электрические тесты**:
- Проверьте падение напряжения на длинных проводах.
- Протестируйте работу всех датчиков через ROS (Robot Operating System).
3. **Оптимизация**:
- Замените перегревающиеся компоненты (например, установите радиаторы на драйверы).
- Усильте слабые участки корпуса углеволокном или металлическими вставками.
---
#### **5. Примеры и советы**
- **Прошивка**:
- Используйте **ROS2** для интеграции датчиков и управления двигателями.
- Настройте PID-регуляторы для плавного движения сервоприводов.
- **Безопасность**:
- Установите аварийный выключатель на корпусе.
- Реализуйте программную защиту от перегрузок (например, отключение при падении).
- **Внешний вид**:
- Покрасьте корпус акриловыми красками или используйте цветной пластик.
- Добавьте светодиодную подсветку для индикации режимов.
---
### **Итог**
- **Корпус**: Модульный дизайн из PETG/ABS с резьбовыми креплениями.
- **Электрика**: Централизованное управление через Jetson + распределенные контроллеры.
- **Стоимость**: ~$1500–3000 (без учета 3D-принтера).
- **Сроки**: 2–3 месяца на проектирование, печать и сборку.
Такой робот сможет ходить, захватывать предметы и взаимодействовать с окружением, но потребует тонкой настройки ПО и регулярного обслуживания.
Руководство по Сборке Робота-Андроида Домработника
## Руководство по Сборке Робота-Андроида Домработника
Это подробное руководство поможет вам собрать робота-андроида домработника с функцией повара. Этот робот будет обладать силиконовыми пальцами с тактильными датчиками и датчиками давления, а также ультразвуковым и инфракрасным датчиками для сканирования окружения. Он будет использовать Raspberry Pi 4 в качестве портативного компьютера и будет оснащен камерой для компьютерного зрения, микрофоном и динамиком.
### Материалы и Инструменты
1. **Основные компоненты:**
- Raspberry Pi 4 Model B (1GB RAM)
- Ультразвуковой датчик HC-SR04
- Инфракрасный датчик VL53L0X
- Силиконовые пальцы с тактильными датчиками и датчиками давления
- Сервоприводы для кистей рук и ног
- Шаговый двигатель для ходьбы
- Гироскоп и акселерометр для равновесия
- Литиевый аккумулятор на 6 часов работы
- Пластик для 3D-печати или алюминий для корпуса
2. **Электронные компоненты:**
- Камера Raspberry Pi Camera Module v2
- Микрофон
- Динамик
- Проводка для соединения компонентов
3. **Инструменты:**
- 3D-принтер (если используете пластик для корпуса)
- Сварочный аппарат (если используете алюминий для корпуса)
- Паяльник и припой
- Крестовая и плоская отвертки
- Ножницы и пинцет
- Ключи для крепления сервоприводов
### Сборка
#### 1. Подготовка Raspberry Pi
1. **Установка операционной системы:**
- Загрузите и установите Raspbian OS на Raspberry Pi 4.
- Подключите Raspberry Pi к интернету.
2. **Подключение периферийных устройств:**
- Подключите камеру Raspberry Pi Camera Module v2.
- Подключите микрофон и динамик.
#### 2. Сборка Кистей Рук
1. **Сборка пальцев:**
- Используйте силиконовые пальцы с тактильными датчиками и датчиками давления.
- Установите датчики на каждый палец.
2. **Сборка кисти:**
- Соберите кисть с использованием сервоприводов для каждого пальца.
- Подключите сервоприводы к Raspberry Pi.
#### 3. Сборка Ног
1. **Сборка ног:**
- Используйте шаговые двигатели для ходьбы.
- Подключите шаговые двигатели к Raspberry Pi.
2. **Сборка суставов:**
- Установите сервоприводы на суставы ног.
- Подключите сервоприводы к Raspberry Pi.
#### 4. Сборка Корпуса
1. **3D-печать (если используется пластик):**
- Создайте 3D-модель корпуса робота.
- Распечатайте детали на 3D-принтере.
2. **Сварка (если используется алюминий):**
- Изготовьте корпус из алюминия.
- Сварите детали корпуса.
3. **Сборка корпуса:**
- Установите все компоненты внутрь корпуса.
- Закрепите детали на своих местах.
#### 5. Установка Датчиков
1. **Установка ультразвукового датчика:**
- Прикрепите ультразвуковой датчик HC-SR04 на переднюю часть робота.
- Подключите датчик к Raspberry Pi.
2. **Установка инфракрасного датчика:**
- Прикрепите инфракрасный датчик VL53L0X на переднюю часть робота.
- Подключите датчик к Raspberry Pi.
#### 6. Программирование
1. **Программирование Raspberry Pi:**
- Используйте Python для программирования функций робота.
- Установите необходимые библиотеки для работы с датчиками и камерой.
2. **Программирование движений:**
- Разработайте алгоритмы для движения и управления руками.
- Протестируйте движения на уровне компонентов.
3. **Программирование задач:**
- Разработайте программы для выполнения задач, таких как сеять семена, поливать, убирать и готовить.
### Тестирование и Настройка
1. **Тестирование движений:**
- Проверьте движение робота, чтобы убедиться, что он может свободно перемещаться.
2. **Тестирование рук:**
- Проверьте работу рук, чтобы убедиться, что они могут выполнять задачи, такие как сеять семена и убирать.
3. **Тестирование функций:**
- Проверьте все функции робота, чтобы убедиться, что он работает корректно.
### Заключение
Это подробное руководство должно помочь вам собрать робота-андроида домработника с функцией повара. Удачи в вашем проекте! Если у вас возникнут вопросы, не стесняйтесь обращаться.
Введение в сборку, подключение, программирование и обучение робота-андроида
# Глава 1: Введение в сборку, подключение, программирование и обучение робота-андроида
В этой главе мы подробно рассмотрим основы создания робота-андроида, начиная с подбора компонентов, сборки аппаратуры, их подключения, базового программирования и первых шагов в обучении робота. В дальнейшем эта глава послужит фундаментом для более продвинутых тем, таких как реализация функциональных алгоритмов, интеграция систем компьютерного зрения и искусственного интеллекта.
---
## 1. Цели и задачи
Основные цели данной главы:
- **Знакомство с проектом:** Определение конечной функциональности робота-андроида (домработник, повар и помощник в агротехнике).
- **Подбор компонентов:** Детальное описание необходимых аппаратных и программных элементов.
- **Этапы сборки:** Пошаговое руководство по сборке робота с акцентом на центральные узлы управления, двигатель, сенсоры и исполнительные устройства.
- **Программирование:** Обзор базовых принципов программирования роботов на Raspberry Pi, подключение периферийных устройств, базовая установка и настройки.
- **Обучение робота:** Первые шаги по обучению робота выполнению элементарных задач с использованием датчиков и алгоритмов управления.
---
## 2. Аппаратная база
### 2.1 Комплектующие
Для сборки робота вам понадобятся следующие основные комплектующие:
- **Центральный процессор:** Raspberry Pi 4
- **Датчики:**
- Ультразвуковой датчик (HC-SR04)
- Инфракрасный датчик (например, VL53L0X)
- Тактильные и давленные датчики на пальцах
- Гироскоп и акселерометр для определения положения и равновесия
- **Исполнительные устройства:**
- Сервоприводы для суставов рук и ног
- Шаговый двигатель для организации шага робота
- **Структурные элементы:**
- Корпус, изготовленный с помощью 3D-печати (пластик) или сборки из алюминиевых деталей
- **Энергоснабжение:**
- Литиевый аккумулятор с достаточной ёмкостью для 6 часов непрерывной работы
- **Периферийные устройства:**
- Raspberry Pi Camera Module для компьютерного зрения
- Микрофон и динамик для голосового управления и обратной связи
### 2.2 Необходимые инструменты
- **Аппаратные инструменты:**
- 3D-принтер (при использовании пластика)
- Сварочный аппарат (при использовании алюминия)
- Паяльник с припоями для соединения электронных компонентов
- **Ручной инструмент:**
- Отвертки, пинцеты, ножницы, измерительные инструменты
> **Примечание:** Перед началом сборки убедитесь, что у вас есть все необходимое оборудование и средства защиты при работе с электроникой.
---
## 3. Этапы сборки
### 3.1 Подготовка рабочего места
- Организуйте чистое и хорошо освещённое рабочее место.
- Разместите все детали и инструменты так, чтобы они были легко доступны.
- Проверьте рабочие поверхности на наличие статического электричества – рекомендуется использование антистатического коврика.
### 3.2 Сборка центрального модуля
- **Установка Raspberry Pi 4:**
• Подготовьте плату для установки в корпус или крепление на каркас робота.
• Произведите первичную установку операционной системы (например, Raspbian OS).
• Подключите питание для проверки работы системы.
- **Подключение системы охлаждения (при необходимости):**
• Raspberry Pi 4 может требовать дополнительного охлаждения, особенно при высоких нагрузках.
### 3.3 Интеграция сенсоров и исполнительных устройств
- **Сенсоры:**
• Монтаж ультразвукового и инфракрасного датчиков на передней панели корпуса.
• Установка тактильных датчиков в области силиконовых пальцев.
• Интеграция гироскопа и акселерометра в центральную плату для корректной работы системы равновесия.
- **Исполнительные устройства:**
• Установка сервоприводов на суставы рук и ног с последующим подключением к выводам Raspberry Pi.
• Соединение шаговых двигателей, отвечающих за организацию шага робота.
> **Важно:** Соблюдайте технические характеристики каждого устройства, подключая их к соответствующим портам и используя рекомендованные напряжения.
### 3.4 Сборка корпуса
- **Подготовка и производство деталей:**
• Если используется 3D-печать, загрузите готовые модели или создайте собственные элементы в CAD-программах.
• При использовании алюминиевых деталей, подготовьте их с помощью станков или сварочного оборудования.
- **Монтаж:**
• Встроите Raspberry Pi, датчики и исполнительные устройства в корпус.
• Проверьте, чтобы все кабели и соединения были надёжно закреплены и не мешали движению подвижных частей.
---
## 4. Программирование и подключение
### 4.1 Начальная настройка системы
- **Установка ОС и программного обеспечения:**
• Загрузите и установите OS для Raspberry Pi (например, Raspbian OS).
• Установите необходимые библиотеки для работы с GPIO, камерами, датчиками и сервоприводами.
- **Подключение к интернет-сети:**
• Настройте Wi-Fi или Ethernet для обновления и загрузки дополнительных пакетов.
### 4.2 Базowe примеры кода
- **Инициализация GPIO:**
• Напишите программы для инициализации работы всех датчиков и исполнительных устройств.
• Тестируйте каждое устройство по отдельности для уверенности в корректной работе.
- **Пример простой программы (структура):**
- Инициализация и чтение данных с датчика
- Отправка команды на выполнение (например, движение руки или шага)
- Обратная связь от сенсоров и корректировка действий робота
> **Методика программирования:**
> Рекомендуется писать модульный код, который позволяет в дальнейшем добавлять новые функции без изменения базовой структуры. Комментарии в коде помогут вам ориентироваться в логике работы программы.
### 4.3 Подключение и тестирование
- **Пошаговая проверка:**
- Подключите датчик к системе и проверьте его работу с помощью простых скриптов.
- Проверьте корректность работы сервоприводов на моделях движений.
- При подключении сенсоров визуализации или голосового управления — выполните тестовые сценарии для проверки отклика.
- **Отладка:**
• Систематически записывайте замечания в ходе тестирования.
• Используйте консольные команды и логи для выявления и устранения ошибок.
---
## 5. Обучение робота
### 5.1 Первый этап – ознакомление со средой
- **Использование датчиков:**
• Обучите робота основам ориентации в пространстве с использованием данных с ультразвукового и инфракрасного датчиков.
• Настройте алгоритмы для первичной обработки сигналов и формирования карты окружающего пространства.
### 5.2 Второй этап – основы взаимодействия
- **Простая логика действий:**
• Задайте базовые сценарии, такие как движение вперед, поворот и остановка при обнаружении препятствий.
• Тестируйте последовательность действий для определения оптимальных маршрутов.
### 5.3 Третий этап – интеграция функций
- **Комбинирование действий:**
• Интегрируйте алгоритмы управления руками с алгоритмами навигации.
• Реализуйте начальные сценарии для выполнения простейших задач, например, подача команды «подойди» или «возьми объект».
> **Совет по обучению:**
> Начинайте с простых обучающих сценариев, постепенно усложняя задачи. Каждую итерацию отлаживайте и анализируйте полученные данные, чтобы понять, как система реагирует на изменения.
---
## 6. Итоги и рекомендации
- **Проверка работоспособности:**
• После сборки и первоначальной настройки запустите тестирование всех систем: движения, работы рук, сенсорного восприятия.
- **Документирование:**
• Ведите подробный журнал сборки, подключения, программных изменений и тестирования. Это поможет в дальнейшем при оптимизации и добавлении функционала.
- **Планирование будущих этапов:**
• Обозначьте задачи для последующих глав: расширение функционала по приготовлению пищи, автоматизация агротехнических операций, интеграция систем искусственного интеллекта и компьютерного зрения.
---
Таким образом, первая глава предоставляет вам базовые знания и пошаговое руководство по сборке, подключению, программированию и первичному обучению робота-андроида. На следующих этапах мы будем углубляться в практическую реализацию функций, оптимизацию кода и расширение возможностей вашего робота.
---
Ниже запустим небольшой тестовый скрипт проверки системы, который можно адаптировать для проверки работы отдельных модулей. Обратите внимание, что этот пример не является исчерпывающим и служит для демонстрации базового подхода!
<!-- Запуск примера: -->
Глава 2: Управление сенсорами, алгоритмами обработки данных и оптимизация навигации робота-андроида
# Глава 2: Управление сенсорами, алгоритмами обработки данных и оптимизация навигации робота-андроида
Во второй главе мы сосредоточимся на настройке и интеграции сенсоров, алгоритмах обработки данных, а также методах оптимизации навигации робота. Эта глава подробно описывает, каким образом можно добиться точного обнаружения препятствий, построения карты окружающего пространства и обеспечения стабильного передвижения робота.
---
## 1. Подключение и настройка сенсоров
### 1.1 Ультразвуковой датчик (HC-SR04)
- **Цель:** Измерение расстояния до объектов с помощью ультразвуковых волн.
- **Подключение:**
- Пины: Trigger и Echo.
- Требуемое напряжение: 5 В (с преобразователем уровней для Raspberry Pi, работающего на 3.3 В).
- **Пример использования:**
- Отправка импульса Trigger для начала измерения.
- Чтение времени прихода сигнала на пине Echo.
- Вычисление расстояния по времени распространения звука.
### 1.2 Инфракрасный датчик (VL53L0X)
- **Цель:** Лазерное измерение расстояния до объектов с высокой точностью.
- **Подключение:**
- Интерфейс I2C для обмена данными.
- Подключение SDA и SCL к соответствующим шинам Raspberry Pi.
- **Настройка:**
- Калибровка сенсора для учета промежуточных отражений и помех.
### 1.3 Дополнительные датчики
- **Гироскоп и акселерометр:**
- Используются для определения положения робота и поддержания равновесия.
- Подключение несколькими шинами: I2C или SPI.
- **Тактильные датчики на пальцах:**
- Отслеживают давление и прикосновения для тонкой моторики.
- Интеграция через аналоговые или цифровые входы.
---
## 2. Алгоритмы обработки данных
### 2.1 Фильтрация сигналов
Для повышения надежности измерений необходимо применять алгоритмы фильтрации:
- **Фильтр Калмана:**
Эффективен для сглаживания данных, полученных с гироскопов и акселерометров, позволяя прогнозировать состояние робота.
- **Сглаживающие фильтры:**
Применяются для ультразвуковых и инфракрасных датчиков для устранения случайных шумов.
### 2.2 Обработка данных сенсоров
- **Синхронизация потоков данных:**
Передача данных с различных сенсоров часто имеет разную частоту обновления. Рекомендуется реализовать буферизацию данных и их временную синхронизацию.
- **Калибровка:**
Настройте процессы калибровки для каждого сенсора в отдельности, чтобы обеспечить точность измерений.
- **Объединение данных:**
Использование методов слияния (например, на основании алгоритмов SLAM) для получения общей картины окружения.
---
## 3. Оптимизация навигации робота
### 3.1 Алгоритм SLAM (Simultaneous Localization and Mapping)
- **Описание:**
SLAM позволяет одновременно формировать карту пространства и определять собственное положение робота в ней.
- **Компоненты:**
- Данные с ультразвукового и инфракрасного датчиков для определения расстояния.
- Информация с камер и тактильных датчиков для визуальной и тактильной ориентации.
- **Преимущества:**
- Автономная навигация в изменяющихся условиях.
- Улучшение точности позиционирования.
### 3.2 Триангуляция с использованием Wi-Fi/Bluetooth
- **Описание:**
Использование сигналов от беспроводных устройств или маячков позволяет уточнить позиционирование робота в помещениях.
- **Плюсы и минусы:**
- Высокая точность при размещении достаточного количества ретрансляторов.
- Зависимость от качества сигнала и возможных помех.
### 3.3 Оптимизация маршрутов
- **Алгоритмы поиска пути:**
- A* (A-star)
- Dijkstra
- **Реализация:**
- Интеграция данных карты, полученной с использованием методов SLAM.
- Подсчет оптимальных маршрутов обхода препятствий.
### 3.4 Пример алгоритмической схемы навигации
```mermaid
flowchart TD
A[Сбор данных с сенсоров] --> B[Предварительная фильтрация данных]
B --> C[Калибровка данных]
C --> D[Интеграция показаний с различных датчиков]
D --> E[Построение карты окружения (SLAM)]
E --> F[Определение текущего местоположения робота]
F --> G[Расчет оптимального маршрута (A* / Dijkstra)]
G --> H[Передача команды на движение]
H --> I[Движение робота и обновление данных]
I --> B
```
---
## 4. Интеграция с Raspberry Pi
### 4.1 Программное обеспечение и библиотеки
- **Язык программирования:** Python
- **Библиотеки для работы с сенсорами:**
- или gpiozero для управления пинами.
- smbus для взаимодействия с I2C-датчиками.
- OpenCV для обработки видео с камеры.
- **Алгоритмы SLAM:**
- Возможна интеграция с библиотеками типа Robot Operating System (ROS) или собственная реализация на Python.
### 4.2 Пример структуры программы для обработки сенсоров
- **Инициализация:**
Инициализация всех подключенных сенсоров и настройка пинов.
- **Цикл обработки:**
Постоянное считывание данных, их фильтрация и обновление карты.
- **Интерфейс управления:**
Реализация команд для движения робота, основанных на полученных данных.
> **Совет:**
> Начните с модульного подхода: реализуйте обработку данных для каждого сенсора отдельно, а затем объедините их в общий алгоритм навигации.
---
## 5. Тестирование и отладка системы навигации
### 5.1 Проверка работы каждого сенсора
- **Этапы тестирования:**
- Отдельное тестирование ультразвукового и инфракрасного датчиков.
- Проверка данных с гироскопа и акселерометра.
- Тестирование камеры и тактильных датчиков.
- **Инструменты отладки:**
Используйте логи и графическое отображение данных для анализа показаний датчиков.
### 5.2 Интеграционное тестирование
- **Пошаговый процесс:**
- Объедините данные с всех сенсоров.
- Проверьте корректность формирования карты и расчета маршрута.
- Протестируйте алгоритмы обхода препятствий в реальных условиях.
### 5.3 Отладка алгоритмов
- **Методы:**
- Пошаговое логирование.
- Использование симуляторов для проверки поведения алгоритмов в различных сценариях.
- Сравнение результатов с предварительно заданными тестовыми данными.
---
## Итоги главы
Во второй главе мы:
- Рассмотрели нюансы подключения и настройки ключевых сенсоров, используемых в роботе.
- Изучили основные алгоритмы обработки данных, включая методы фильтрации и синхронизации.
- Обсудили подходы к оптимизации навигации с использованием алгоритмов SLAM и поиска пути.
- Определили принципы интеграции системы сенсоров с программным обеспечением на Raspberry Pi.
Эти знания станут необходимой базой для дальнейшего развития функционала робота, позволяющего ему не только ориентироваться в пространстве, но и принимать решения на основе анализа окружающей среды. На следующей главе мы рассмотрим углубленные методы программирования и интеграции искусственного интеллекта, позволяющие роботу самостоятельно обучаться и адаптироваться к изменяющимся условиям.
Интеграция Искусственного Интеллекта и Машинного Обучения
# Глава 3: Интеграция Искусственного Интеллекта и Машинного Обучения
В третьей главе мы перейдём от базовой установки и оптимизации сенсоров к продвинутому программированию, которое позволяет роботу самостоятельно обучаться, адаптироваться к изменениям окружающей среды и принимать решения на основе анализа получаемых данных. Здесь рассматриваются методы интеграции искусственного интеллекта (ИИ) и алгоритмов машинного обучения в систему управления роботом.
---
## 1. Введение в интеллектуальные системы робота
- **Цель интеграции ИИ:** Повысить автономность и адаптивность робота, чтобы он мог самостоятельно корректировать свои алгоритмы движения, планировать оптимальные маршруты и выполнять сложные задачи без постоянного присутствия оператора.
- **Области применения:**
- Обработка визуальных данных с камеры для распознавания объектов
- Анализ сенсорных данных для принятия решений в реальном времени
- Голосовое управление и синтез речи для взаимодействия с пользователем
---
## 2. Архитектура программного обеспечения с элементами ИИ
### 2.1 Модульная структура
Рекомендуется использовать модульный подход, при котором система делится на независимые модули:
- **Модуль обработки данных:** Прием, фильтрация и предварительная обработка данных с сенсоров.
- **Модуль планирования маршрутов:** Интеграция алгоритмов SLAM и поиска оптимальных путей.
- **Модуль принятия решений:** На основе обработанных данных осуществляется выбор дальнейших действий.
- **Модуль обучения:** Реализация алгоритмов машинного обучения для адаптации поведения робота.
### 2.2 Интеграция с ROS
Для гибкости и расширяемости системы часто используется Robot Operating System (ROS):
- Позволяет организовать взаимодействие между модулями через публикацию и подписку (Pub/Sub).
- Обеспечивает стандартизированные интерфейсы для обмена данными с сенсорами, камерами, микрофоном и исполнительными устройствами.
### 2.3 Взаимодействие с внешними библиотеками
- **OpenCV:** Для обработки изображений и распознавания объектов.
- **TensorFlow / PyTorch:** Для построения и обучения нейросетевых моделей.
- **Scikit-learn:** Для реализации базовых алгоритмов классификации и кластеризации.
---
## 3. Методы машинного обучения для роботов
### 3.1 Сбор и предварительная обработка данных
- **Источники данных:**
- Видеопоток с камеры
- Данные сенсоров (ультразвуковые, инфракрасные, IMU и т.д.)
- Логирование действий робота (общая картина выполнения задач)
- **Предварительная обработка:**
- Фильтрация шумов и аномальных значений
- Нормализация значений для обеспечения согласованности данных между разными модулями
### 3.2 Обучение на основе сценариев
- **Обучающие сценарии:**
- Разработка симуляторов или использование виртуальных стендов для обучения робота.
- Сценарии "что если": моделирование различных ситуаций для адаптивного обучения (обнаружение препятствий, изменение маршрута, корректировка посадки/сбора урожая).
- **Типы обучения:**
- Контролируемое обучение (supervised learning) – использование размеченных данных.
- Обучение с подкреплением (reinforcement learning) – робот получает вознаграждение за выполнение оптимальных действий в динамических условиях.
### 3.3 Пример нейросетевой архитектуры
Нейронная сеть может быть использована, например, для распознавания окружающих объектов на основе видеопотока. Общая схема может выглядеть следующим образом:
```mermaid
flowchart TD
A[Камера робота] --> B[Предобработка изображения (OpenCV)]
B --> C[Нейронная сеть (TensorFlow/PyTorch)]
C --> D[Распознавание объектов]
D --> E[Планирование маршрута]
E --> F[Отправка команд исполнительным устройствам]
```
---
## 4. Реализация самобучения
### 4.1 Алгоритмы обучения с подкреплением
- **Описание:**
Робот пробует различные действия и на основе обратной связи (награды или штрафы) оптимизирует свою стратегию движения и взаимодействия с объектами.
- **Ключевые моменты:**
- Разработка системы вознаграждений, которая мотивирует робота к эффективным действиям.
- Постоянное обновление стратегии в зависимости от изменяющихся условий среды.
### 4.2 Обучение на реальных и симулированных данных
- Комбинируйте симуляционные среды с реальными данными для постепенного увеличения сложности:
- Сначала обучение в виртуальной среде, где ошибки не чреваты поломкой оборудования.
- Затем – корректировка модели на данных, полученных непосредственно с робота.
### 4.3 Постоянное обновление моделей
- **Адаптивность:**
Модель должна постоянно обновляться по мере накопления новых данных. Это можно реализовать через периодическую переобучаемость или онлайн-обучение.
- **Инструменты мониторинга:**
Отслеживание производительности алгоритмов, анализ отклонений и автоматическая постановка задачи на дообучение при возникновении изменений в окружающей среде.
---
## 5. Пример интеграции ИИ в систему
### 5.1 Базовый сценарий
1. **Запуск системы:**
Робот получает видеопоток и данные сенсоров.
2. **Обработка и предварительное распознавание:**
Объекты в поле зрения идентифицируются нейронной сетью.
3. **Принятие решений:**
На основе распознанных объектов и текущих данных системы SLAM вычисляется оптимальный маршрут.
4. **Обучение на ошибках:**
Если обнаружено препятствие или неверное распознавание, система записывает данные для последующего анализа и обновления модели.
### 5.2 Рекомендации по реализации
- **Тестирование:**
Регулярно проводите тесты в различных условиях для оценки эффективности обучения.
- **Безопасность:**
Внедрите уровни защиты, чтобы ошибки в обучении не приводили к аварийным ситуациям. Например, при сбое алгоритма назад перейдите к базовому алгоритму обхода препятствий.
---
## 6. Итоги и дальнейшие шаги
- **Расширение функционала:**
После успешной интеграции ИИ, робот сможет не только выполнять расписанные сценарии, но и самостоятельно адаптироваться к изменениям, принимая более обоснованные решения.
- **Дальнейшая оптимизация:**
Работайте над улучшением алгоритмов обучения с подкреплением и интеграцией новых сенсоров для более точной обработки данных.
- **Документирование:**
Ведите подробные записи и анализ эффективности каждой итерации обучения для постоянного улучшения системы.
---
Глава 3 предоставляет основу для создания интеллектуальной системы управления роботом. После осознания теоретических и практических принципов здесь, вы сможете перейти к более специализированным алгоритмам адаптивного обучения и тонкой настройке поведения робота в реальном времени.
---
Ниже приведён пример демонстрационного фрагмента кода, иллюстрирующего базовую структуру обработки видеопотока и передачи данных в нейронную сеть. Этот пример служит отправной точкой для дальнейшей интеграции сложных моделей ИИ и обучения с подкреплением.
```python
import cv2
import numpy as np
import tensorflow as tf
# Инициализация камеры
cap = (0)
# Загрузка модели для распознавания объектов
model = ('object_recognition_model.h5')
while True:
ret, frame = ()
if not ret:
break
# Предобработка изображения
img = (frame, (224, 224))
img = img / 255.0
img = np.expand_dims(img, axis=0)
# Прогнозирование объекта
predictions = (img)
# Обработка результатов
class_id = (predictions)
confidence = predictions[0][class_id]
print(f'Обнаружен объект {class_id} с уверенностью {confidence:.2f}')
# Отображение изображения
('Video', frame)
if (1) & 0xFF == ord('q'):
break
()
()
```
---
Продолжая работу над интеграцией ИИ, в следующих главах мы углубимся в методы обучения с подкреплением, тонкую настройку нейросетевых моделей и оптимизацию алгоритмов принятия решений для реальных сценариев использования робота-андроида.
Интеграция Искусственного Интеллекта и Машинного Обучения
# Глава 3: Интеграция Искусственного Интеллекта и Машинного Обучения
В третьей главе мы перейдём от базовой установки и оптимизации сенсоров к продвинутому программированию, которое позволяет роботу самостоятельно обучаться, адаптироваться к изменениям окружающей среды и принимать решения на основе анализа получаемых данных. Здесь рассматриваются методы интеграции искусственного интеллекта (ИИ) и алгоритмов машинного обучения в систему управления роботом.
---
## 1. Введение в интеллектуальные системы робота
- **Цель интеграции ИИ:** Повысить автономность и адаптивность робота, чтобы он мог самостоятельно корректировать свои алгоритмы движения, планировать оптимальные маршруты и выполнять сложные задачи без постоянного присутствия оператора.
- **Области применения:**
- Обработка визуальных данных с камеры для распознавания объектов
- Анализ сенсорных данных для принятия решений в реальном времени
- Голосовое управление и синтез речи для взаимодействия с пользователем
---
## 2. Архитектура программного обеспечения с элементами ИИ
### 2.1 Модульная структура
Рекомендуется использовать модульный подход, при котором система делится на независимые модули:
- **Модуль обработки данных:** Прием, фильтрация и предварительная обработка данных с сенсоров.
- **Модуль планирования маршрутов:** Интеграция алгоритмов SLAM и поиска оптимальных путей.
- **Модуль принятия решений:** На основе обработанных данных осуществляется выбор дальнейших действий.
- **Модуль обучения:** Реализация алгоритмов машинного обучения для адаптации поведения робота.
### 2.2 Интеграция с ROS
Для гибкости и расширяемости системы часто используется Robot Operating System (ROS):
- Позволяет организовать взаимодействие между модулями через публикацию и подписку (Pub/Sub).
- Обеспечивает стандартизированные интерфейсы для обмена данными с сенсорами, камерами, микрофоном и исполнительными устройствами.
### 2.3 Взаимодействие с внешними библиотеками
- **OpenCV:** Для обработки изображений и распознавания объектов.
- **TensorFlow / PyTorch:** Для построения и обучения нейросетевых моделей.
- **Scikit-learn:** Для реализации базовых алгоритмов классификации и кластеризации.
---
## 3. Методы машинного обучения для роботов
### 3.1 Сбор и предварительная обработка данных
- **Источники данных:**
- Видеопоток с камеры
- Данные сенсоров (ультразвуковые, инфракрасные, IMU и т.д.)
- Логирование действий робота (общая картина выполнения задач)
- **Предварительная обработка:**
- Фильтрация шумов и аномальных значений
- Нормализация значений для обеспечения согласованности данных между разными модулями
### 3.2 Обучение на основе сценариев
- **Обучающие сценарии:**
- Разработка симуляторов или использование виртуальных стендов для обучения робота.
- Сценарии "что если": моделирование различных ситуаций для адаптивного обучения (обнаружение препятствий, изменение маршрута, корректировка посадки/сбора урожая).
- **Типы обучения:**
- Контролируемое обучение (supervised learning) – использование размеченных данных.
- Обучение с подкреплением (reinforcement learning) – робот получает вознаграждение за выполнение оптимальных действий в динамических условиях.
### 3.3 Пример нейросетевой архитектуры
Нейронная сеть может быть использована, например, для распознавания окружающих объектов на основе видеопотока. Общая схема может выглядеть следующим образом:
```mermaid
flowchart TD
A[Камера робота] --> B[Предобработка изображения (OpenCV)]
B --> C[Нейронная сеть (TensorFlow/PyTorch)]
C --> D[Распознавание объектов]
D --> E[Планирование маршрута]
E --> F[Отправка команд исполнительным устройствам]
```
---
## 4. Реализация самобучения
### 4.1 Алгоритмы обучения с подкреплением
- **Описание:**
Робот пробует различные действия и на основе обратной связи (награды или штрафы) оптимизирует свою стратегию движения и взаимодействия с объектами.
- **Ключевые моменты:**
- Разработка системы вознаграждений, которая мотивирует робота к эффективным действиям.
- Постоянное обновление стратегии в зависимости от изменяющихся условий среды.
### 4.2 Обучение на реальных и симулированных данных
- Комбинируйте симуляционные среды с реальными данными для постепенного увеличения сложности:
- Сначала обучение в виртуальной среде, где ошибки не чреваты поломкой оборудования.
- Затем – корректировка модели на данных, полученных непосредственно с робота.
### 4.3 Постоянное обновление моделей
- **Адаптивность:**
Модель должна постоянно обновляться по мере накопления новых данных. Это можно реализовать через периодическую переобучаемость или онлайн-обучение.
- **Инструменты мониторинга:**
Отслеживание производительности алгоритмов, анализ отклонений и автоматическая постановка задачи на дообучение при возникновении изменений в окружающей среде.
---
## 5. Пример интеграции ИИ в систему
### 5.1 Базовый сценарий
1. **Запуск системы:**
Робот получает видеопоток и данные сенсоров.
2. **Обработка и предварительное распознавание:**
Объекты в поле зрения идентифицируются нейронной сетью.
3. **Принятие решений:**
На основе распознанных объектов и текущих данных системы SLAM вычисляется оптимальный маршрут.
4. **Обучение на ошибках:**
Если обнаружено препятствие или неверное распознавание, система записывает данные для последующего анализа и обновления модели.
### 5.2 Рекомендации по реализации
- **Тестирование:**
Регулярно проводите тесты в различных условиях для оценки эффективности обучения.
- **Безопасность:**
Внедрите уровни защиты, чтобы ошибки в обучении не приводили к аварийным ситуациям. Например, при сбое алгоритма назад перейдите к базовому алгоритму обхода препятствий.
---
## 6. Итоги и дальнейшие шаги
- **Расширение функционала:**
После успешной интеграции ИИ, робот сможет не только выполнять расписанные сценарии, но и самостоятельно адаптироваться к изменениям, принимая более обоснованные решения.
- **Дальнейшая оптимизация:**
Работайте над улучшением алгоритмов обучения с подкреплением и интеграцией новых сенсоров для более точной обработки данных.
- **Документирование:**
Ведите подробные записи и анализ эффективности каждой итерации обучения для постоянного улучшения системы.
---
Глава 3 предоставляет основу для создания интеллектуальной системы управления роботом. После осознания теоретических и практических принципов здесь, вы сможете перейти к более специализированным алгоритмам адаптивного обучения и тонкой настройке поведения робота в реальном времени.
---
Ниже приведён пример демонстрационного фрагмента кода, иллюстрирующего базовую структуру обработки видеопотока и передачи данных в нейронную сеть. Этот пример служит отправной точкой для дальнейшей интеграции сложных моделей ИИ и обучения с подкреплением.
```python
import cv2
import numpy as np
import tensorflow as tf
# Инициализация камеры
cap = (0)
# Загрузка модели для распознавания объектов
model = ('object_recognition_model.h5')
while True:
ret, frame = ()
if not ret:
break
# Предобработка изображения
img = (frame, (224, 224))
img = img / 255.0
img = np.expand_dims(img, axis=0)
# Прогнозирование объекта
predictions = (img)
# Обработка результатов
class_id = (predictions)
confidence = predictions[0][class_id]
print(f'Обнаружен объект {class_id} с уверенностью {confidence:.2f}')
# Отображение изображения
('Video', frame)
if (1) & 0xFF == ord('q'):
break
()
()
```
---
Продолжая работу над интеграцией ИИ, в следующих главах мы углубимся в методы обучения с подкреплением, тонкую настройку нейросетевых моделей и оптимизацию алгоритмов принятия решений для реальных сценариев использования робота-андроида.
Спасибо за чтение
Вернуться к книге